高空清洁机器人站上了一个微妙的拐点。
全球市场以13%的年复合增长率稳步扩张,2025年规模约4.94亿美元,到2032年预计翻倍至11.7亿美元。但另一组数字更值得停下来看:机器人作业面积渗透率约2%,95%以上的高空清洗仍由人工完成。中国拥有62亿平方米幕墙存量,而与之对应的是从业者平均年龄46.8岁,45岁以上占近六成,年轻人几乎断档。
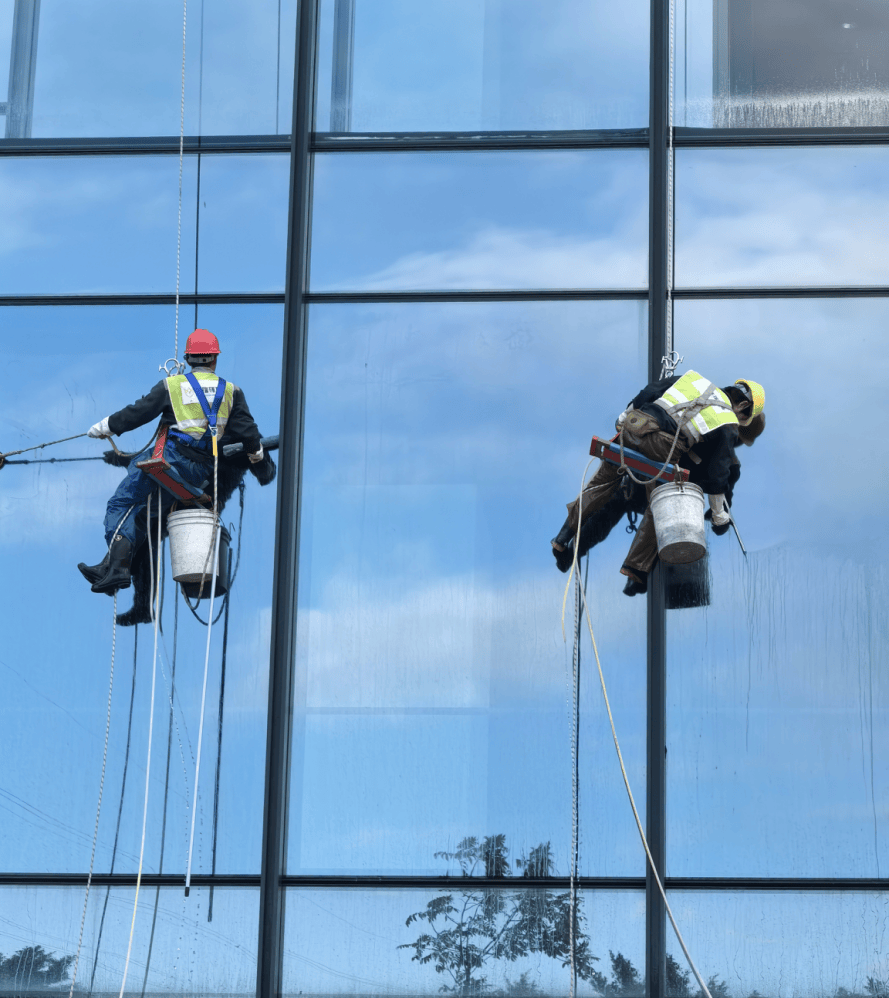
需求是刚性的,替代是确定的,但规模化始终差一口气。卡住这口气的,往往不是机器人“会不会洗”,而是一个更隐蔽的环节——怎么让它不停下来。
高空清洁机器人的技术演进方向很清晰:具身智能正在接管识别与路径规划,负压吸附与越障能力持续提升,单机连续作业时间能做到4—6小时。但续航与补能之间的矛盾,并没有随智能化同步解决。
主流接触式充电,制造额外高空运维负担
当前主流补能方式仍然是接触式充电。问题不在于“能不能充”,而在于每一次充电都在制造新的运维负担:频繁插拔导致接口磨损率高达40%,触点氧化引发约30%的充电故障;在高空或户外环境中,盐雾、潮湿、粉尘会进一步加速触点腐蚀,部分场景下接触件寿命甚至缩短到数月量级。人工干预充电本身还吃掉约25%的运维成本,而机器人专程返场充电所损失的有效作业时间,在充电点位布局不合理时可将设备有效运行占比压到60%以下。
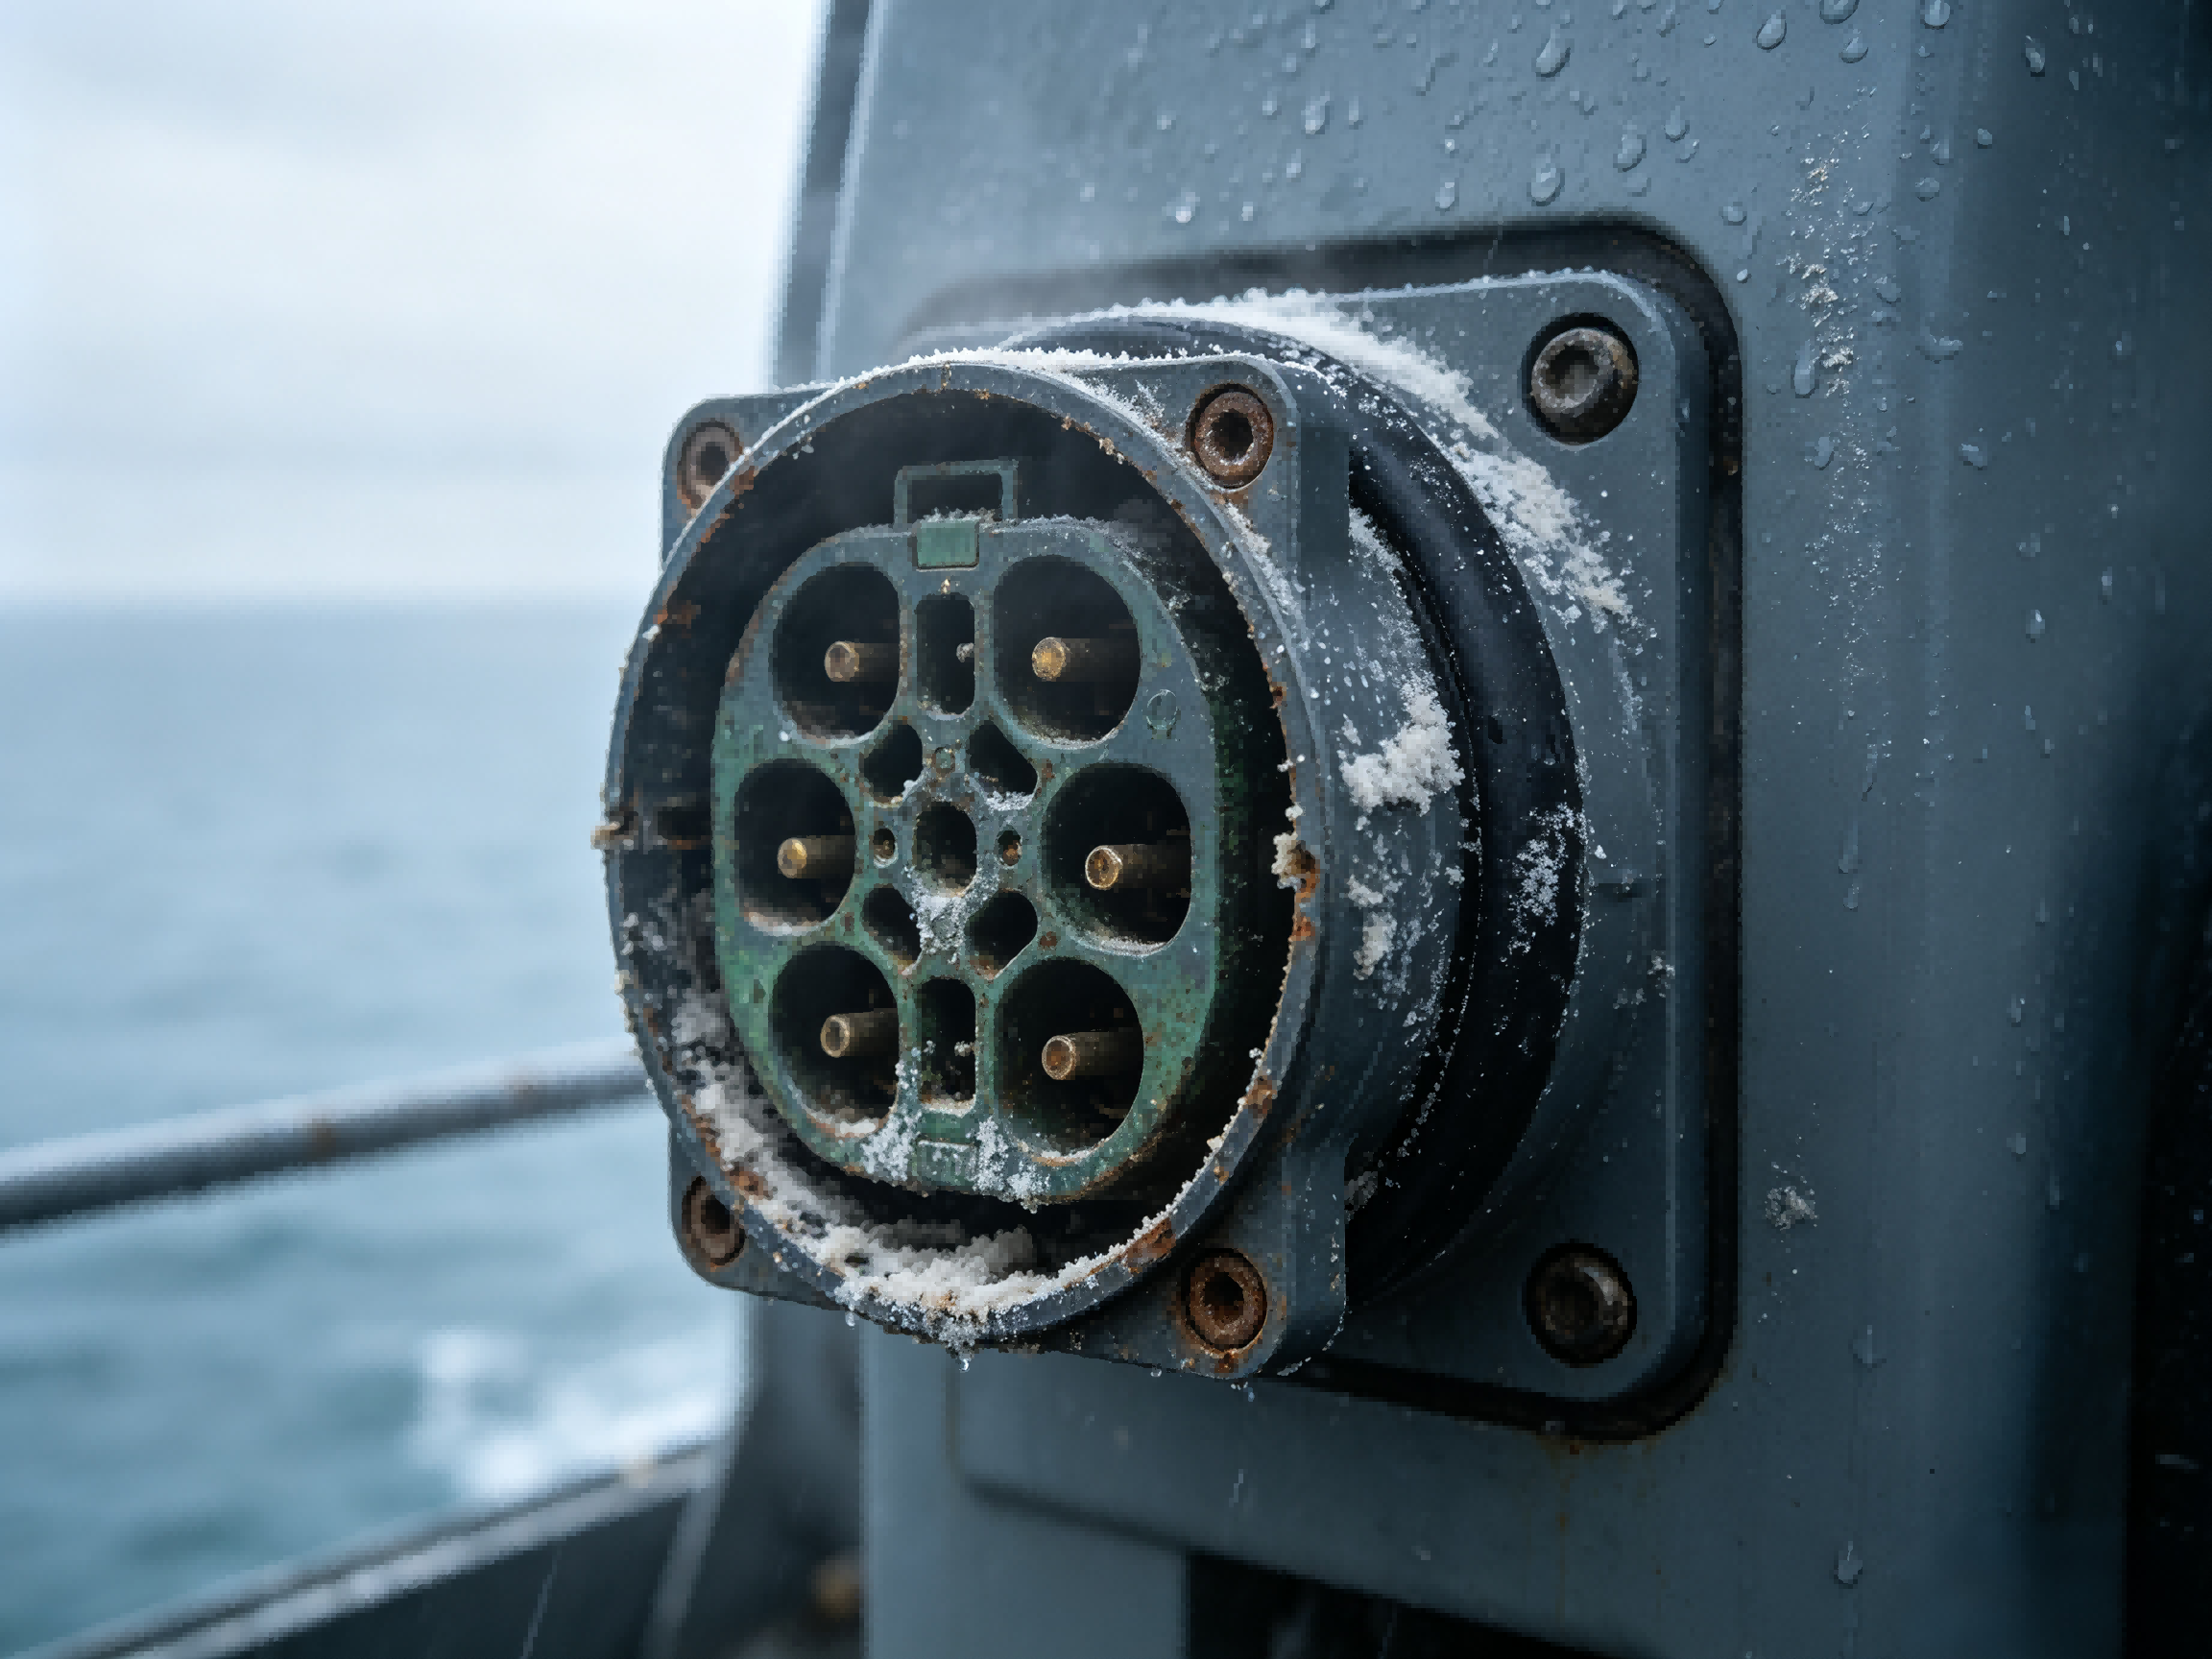
换句话说,机器人把“清洗”这件事自动化了,但充电环节仍然高度依赖人、依赖插拔、依赖精确对位。对于一台本身就工作在幕墙立面、屋顶或高危环境中的设备,这根充电线,既是物理上的束缚,也是规模化运维的最后一处人工瓶颈。
泰坦智能TTAC-WPT无线充电机,切入高空清洁补能环节
广东泰坦智能动力有限公司(以下简称“泰坦智能”)TTAC-WPT系列无线智能充电机,切入的正是这个被忽视的环节。其技术路径是磁耦合谐振式无线传能,发射端与接收端之间无需物理接触,也不需要毫米级精准对准。
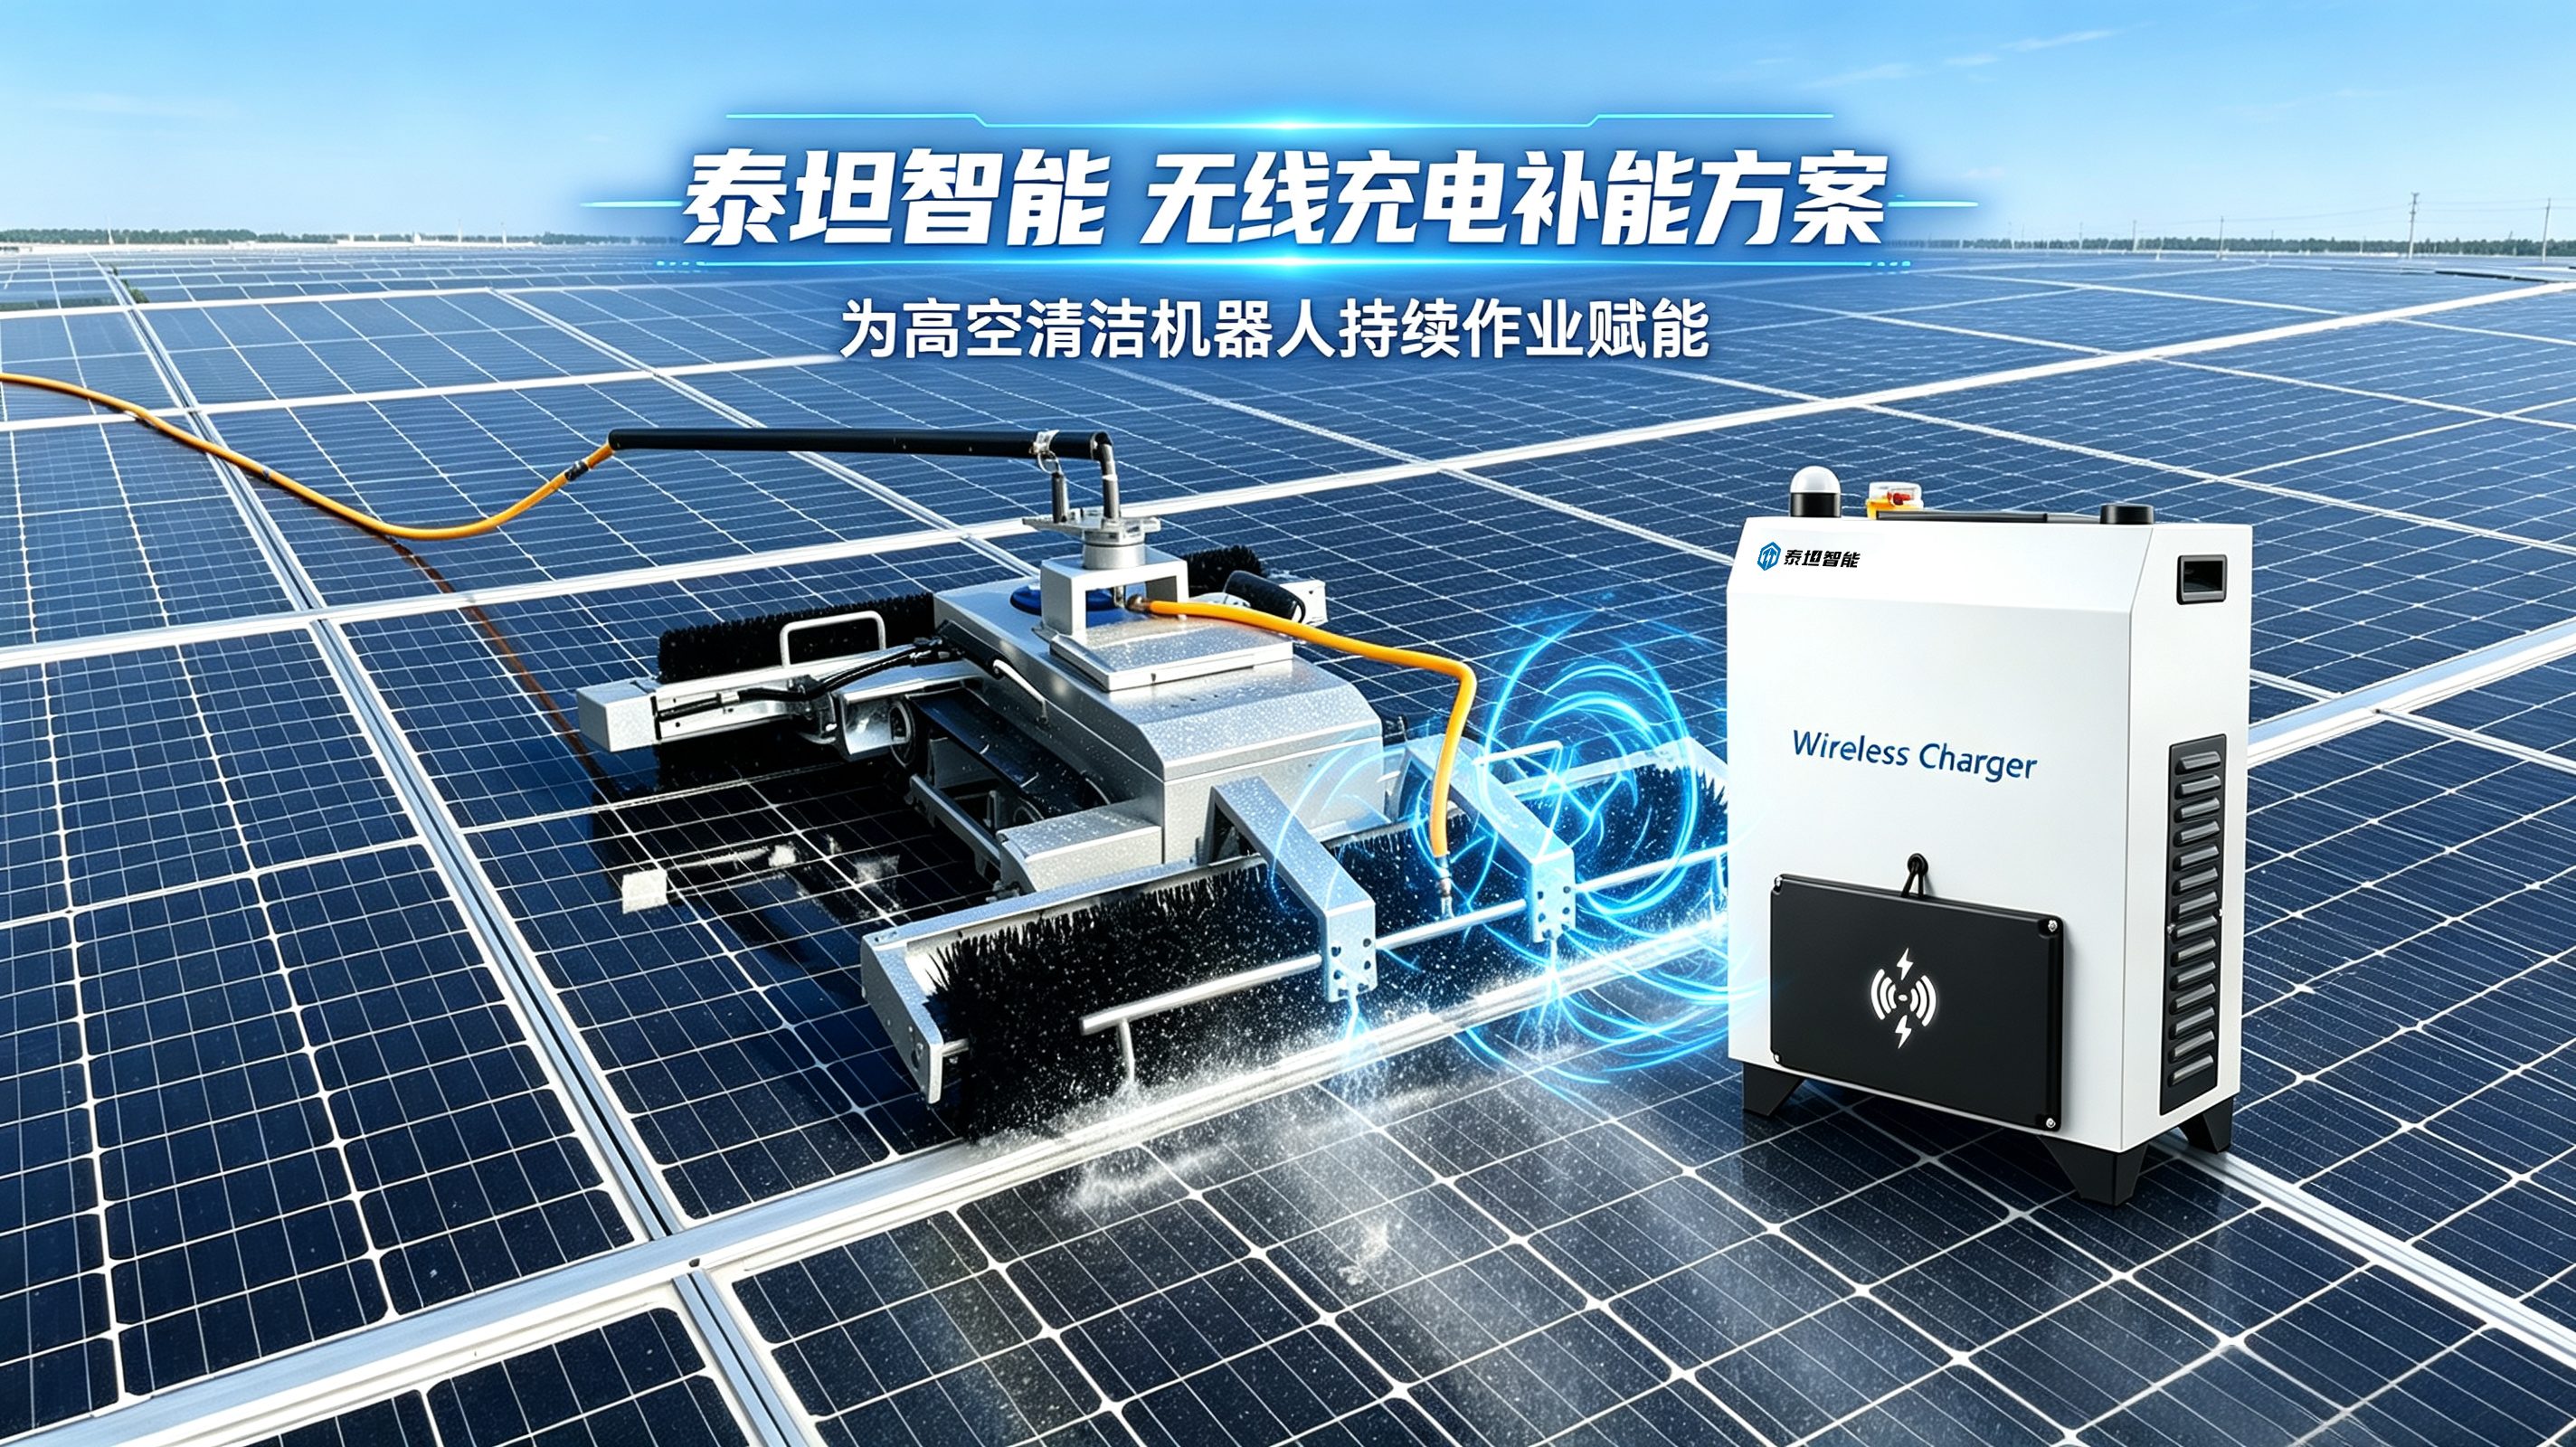
具体落到高空清洁机器人的需求上,几个特性直接对应了前述痛点:
其一,容差够大。水平停靠偏差容忍度可达30公分,最佳传输距离2—12厘米,机器人即使归位存在一定误差,也能自动进入充电状态。高空立面停靠本身受风力、吸附姿态、定位精度多重扰动,要求毫米级对位的接触式方案在工程上本就苛刻;宽容差无线充电把“精准对接”从机器人的任务列表中移除了。
其二,防护够硬。 核心模块防护等级达到IP67,具备防水、防尘、防潮能力,可在潮湿、多尘乃至雨雪环境下稳定运行,耐受-20℃至45℃温度区间。高空清洁场景中,清洗水雾、户外天气变化、幕墙表面的潮湿条件都是常态,暴露在外的金属触点恰恰是可靠性链条上最脆弱的一环。无线充电无外露触点,从根本上消除了氧化、腐蚀与电火花风险。
其三,效率够用,且支持“机会补能”。隔空传输效率不低于97%,整机效率最高可达90%,功率覆盖300W至10kW,支持24V/48V电压平台,可以兼容小型擦窗机器人、中型爬壁清洁设备和重载幕墙清洗整机的补能需求,覆盖190余国的售后网络及美、德本地化服务节点,让不同地区的项目都能获得稳定的售后保障。
泰坦智能的无线充电系统已在无人叉车、AGV、无人堆垛车设备等品类中形成成熟应用,支持“一对多”充电组网和云端调度,单套充电系统可服务多台设备。
泰坦智能技术积累,精准命中高空清洁场景核心需求
泰坦智能在移动机器人无线充电领域的技术积累——宽停靠容差、高防护等级、磁耦合谐振效率——恰好落在高空清洁场景最需要的交叉点上。当行业渗透率从约2%向更高水位爬升,真正决定部署速度的,或许不是机器人能在幕墙上爬多快,而是它在持续清洗之间,能不能自己“活”过来。剪断那根充电线,高空清洁的无人化,才算走完了最后一公里;工厂模块化定制能力,适配主机厂产品才是硬道理。
地址:珠海市高新区唐家湾镇正兴街21号
网址:www.linengpower.net
官方公众号:


